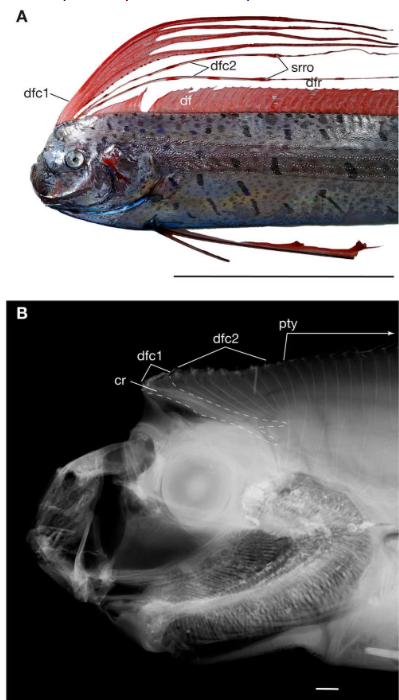
En las profundidades del océano vive un pez cuyo sistema de desplazamiento podría ayudar a desarrollar una nueva generación de robots submarinos. Se trata del pez remo, un animal de cuerpo alargado que puede avanzar y retroceder sin necesidad de doblar su cuerpo como lo hacen muchas otras especies.
Un equipo de investigadores de Cornell University analizó la estructura de su aleta dorsal y encontró un mecanismo de movimiento que podría tener aplicaciones en la robótica acuática. El estudio identificó 401 estructuras móviles capaces de girar y coordinarse para generar ondas a lo largo de la aleta.
El hallazgo resulta especialmente interesante para los ingenieros que buscan construir máquinas capaces de desplazarse silenciosamente bajo el agua y recopilar información sin alterar demasiado el entorno marino.
¿Cómo nada el pez remo sin doblar su cuerpo?
El pez remo (Regalecus, género al que pertenecen estos peces) tiene un cuerpo largo y una aleta dorsal que recorre gran parte de su longitud. A diferencia de muchos peces que dependen de movimientos laterales del cuerpo para impulsarse, esta especie puede utilizar las ondulaciones de su aleta para desplazarse.
La investigación publicada en la revista científica Ichthyology & Herpetology examinó el sistema musculoesquelético de la aleta dorsal y la movilidad de los radios que la sostienen.
Estas estructuras rígidas, similares a pequeños elementos óseos, se articulan en la base de la aleta y pueden girar de forma independiente. Según el estudio, su movilidad permite generar patrones de ondas que impulsan al animal a través del agua.
El mecanismo le proporciona una forma alternativa de controlar su desplazamiento, sin depender exclusivamente de las ondulaciones laterales del cuerpo.
Las 401 estructuras giratorias que llamaron la atención de los científicos
Uno de los aspectos más llamativos del hallazgo es la cantidad de elementos móviles que participan en el funcionamiento de la aleta dorsal.
Los investigadores describieron radios capaces de realizar una rotación completa de 360 grados gracias a sus articulaciones. Esta movilidad permite que cada estructura cambie de posición y contribuya a producir ondas que recorren la aleta.
Willy Bemis, biólogo retirado de Cornell y uno de los autores del trabajo, explicó que el pez remo utiliza la aleta dorsal para impulsarse sin mover lateralmente el cuerpo.
Aunque el animal también puede ondular su cuerpo, la aleta representa un mecanismo adicional para desplazarse y ajustar su trayectoria.
La coordinación de estos elementos permite modificar rápidamente el patrón de movimiento, una característica que despertó el interés de los investigadores en robótica.
¿Cómo puede nadar hacia adelante y hacia atrás?
La clave está en la dirección de las ondas que se forman a lo largo de la aleta.
Cuando los radios se activan de manera coordinada, producen una ondulación que empuja el agua y genera movimiento. Al cambiar la secuencia y la dirección de esos movimientos, el pez puede modificar su desplazamiento.
El estudio señala que las ondas pueden propagarse en sentidos opuestos a lo largo de distintas secciones de la aleta. Una parte puede producir una onda dirigida hacia la cola, mientras otra genera un patrón en dirección contraria.
Esta capacidad de cambiar rápidamente la configuración de los radios permite al animal ajustar su movimiento sin necesidad de flexionar todo el cuerpo.
Para la ingeniería, comprender cómo funciona este sistema puede aportar ideas para diseñar mecanismos de propulsión más flexibles y maniobrables.
El pez remo podría inspirar robots submarinos silenciosos
El interés por esta especie no surgió únicamente desde la biología. Rob Shepherd, director del Laboratorio de Robótica Orgánica de Cornell, trabajaba con la Oficina de Investigación Naval de Estados Unidos en el desarrollo de un robot acuático de gran tamaño y bajo nivel de ruido.
El objetivo es construir una máquina capaz de transportar instrumentos para monitorear las condiciones del océano sin ahuyentar a los peces ni perturbar innecesariamente la vida marina.
Un sistema de propulsión inspirado en el pez remo podría ofrecer una alternativa a los mecanismos tradicionales que utilizan hélices y otras piezas giratorias.
La inspiración biológica permitiría explorar diseños que distribuyan el movimiento a lo largo de una superficie flexible, en lugar de concentrarlo en un único punto.
Sin embargo, el hallazgo no significa que ya exista un robot capaz de reproducir todas las capacidades del pez remo. Se trata de un mecanismo natural que puede orientar nuevas investigaciones y desarrollos tecnológicos.
¿Qué ventajas tendría esta tecnología para explorar el océano?
Los robots submarinos se utilizan para estudiar ecosistemas, medir variables ambientales y recopilar información en zonas de difícil acceso.
Una máquina que consiga desplazarse con poco ruido y maniobrar con precisión podría resultar útil para observar animales en su entorno natural, estudiar hábitats sensibles y realizar mediciones sin alterar demasiado las condiciones de observación.
Entre las posibles aplicaciones que podrían explorarse se encuentran:
- Monitoreo ambiental: transportar sensores para medir las condiciones del agua.
- Observación de fauna marina: acercarse a determinadas especies reduciendo las perturbaciones provocadas por el movimiento.
- Investigación oceanográfica: recopilar información en áreas donde se necesita una navegación precisa.
- Robótica bioinspirada: desarrollar sistemas de propulsión que imiten los movimientos de organismos marinos.
Estas aplicaciones dependerán de que los ingenieros logren convertir los principios observados en un sistema funcional, eficiente y resistente a las condiciones del océano.
La naturaleza como modelo para la robótica
El estudio del pez remo muestra cómo una característica biológica puede ofrecer soluciones a problemas de ingeniería que todavía presentan dificultades.
En este caso, el desafío consiste en controlar el movimiento de una máquina bajo el agua con precisión, flexibilidad y el menor ruido posible. La movilidad independiente de los radios de la aleta dorsal proporciona un ejemplo de cómo numerosos elementos pequeños pueden coordinarse para generar un movimiento complejo.
La investigación de Cornell no solo amplía el conocimiento sobre la anatomía de un pez poco observado, sino que también aporta nuevas pistas para diseñar tecnologías inspiradas en la vida marina.
El siguiente paso será determinar qué principios de este mecanismo pueden trasladarse a prototipos robóticos y qué ventajas reales ofrecerían frente a los sistemas de propulsión existentes.